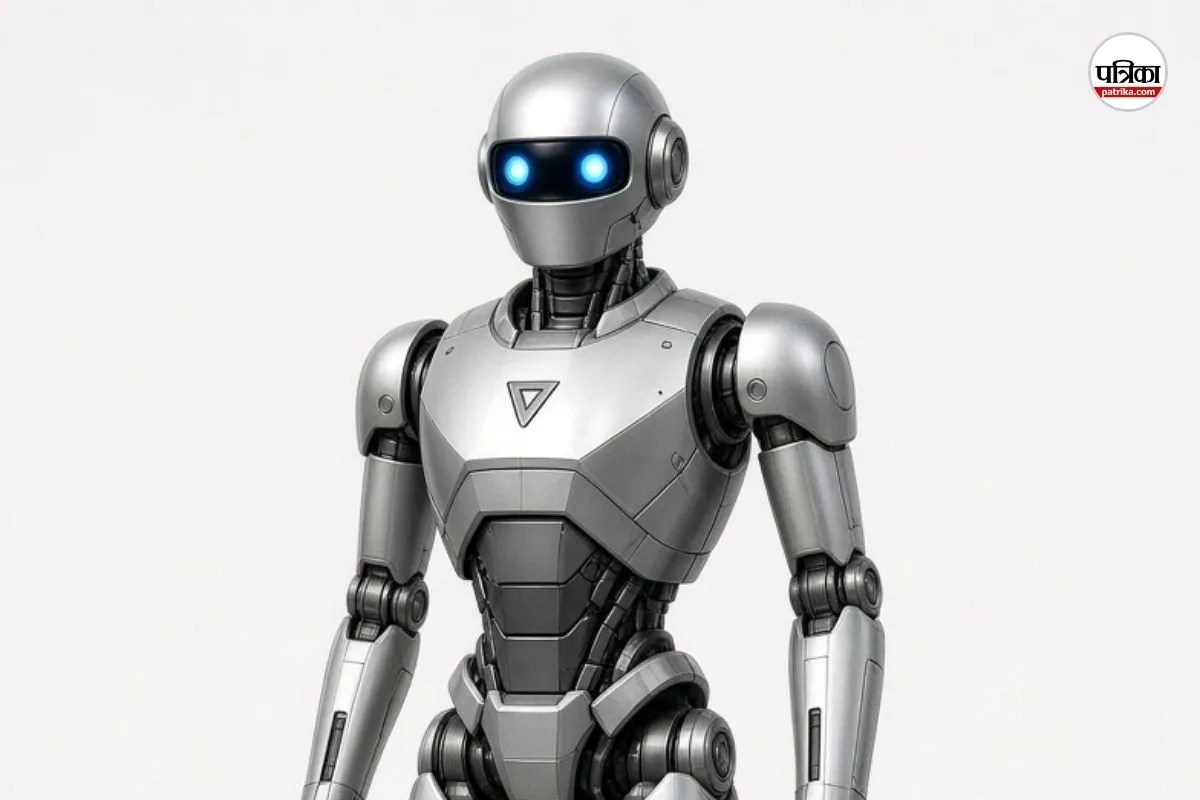
जर्मनी के कोलोन शहर में सार्वजनिक सड़क पर चलते रोबोट से जुड़ी किसी संभावित छेड़छाड़ या अवरोध का मामला केवल एक स्थानीय घटना नहीं है, बल्कि यह स्वायत्त मशीनों, शहरी सार्वजनिक स्थान और मानवीय व्यवहार के बीच की असंगति को उजागर करता है। लोकप्रिय समाचार शीर्षक अक्सर इस स्थिति को "मशीन की मनमानी" बनाम "इंसानी शरारत" के सरल द्वंद्व में रख देते हैं। यह विभाजन पाठक का ध्यान तो खींचता है, पर वास्तविक कारण-कार्य संबंध को छिपा देता है। जब कोई स्वचालित या अर्ध-स्वायत्त रोबोट भीड़भाड़ वाली सड़क या फुटपाथ पर रुकता है, रास्ता रोकता है या अप्रत्याशित दिशा में मुड़ता है, तो बाहर से देखने वाले को वह व्यवहार "मनमानी" लग सकता है, जबकि भीतर सेंसर, नेविगेशन एल्गोरिदम और सुरक्षा सीमाओं के भीतर काम करने वाली गणनाएं चल रही होती हैं। दूसरी ओर, किसी राहगीर द्वारा रोबोट का रास्ता रोकना, उसे छूना या छेड़छाड़ करना हमेशा शुद्ध "शरारत" नहीं होता; कई बार वह स्पष्ट सामाजिक संकेतों के अभाव, जिज्ञासा, यातायात की उलझन या स्थान के दावे का परिणाम होता है। इस विश्लेषण का उद्देश्य कोलोन जैसी शहरी सड़क पर रोबोट-मानव टकराव को समझने के लिए एक व्यवस्थित ढांचा प्रस्तुत करना है, जिसमें तकनीकी सीमाओं, सामाजिक मानदंडों और उत्तरदायित्व के तंत्रों को अलग-अलग परखा गया है।
कोलोन के शहरी संदर्भ में विवाद की संरचना
किसी भी सड़क रोबोट से जुड़े विवाद को समझने के लिए यह तय करना आवश्यक है कि ज्ञात तथ्य क्या हैं और संभावित परिकल्पनाएं क्या हैं। ज्ञात तथ्य यह है कि जब रोबोटिक प्रणालियों को नियंत्रित प्रयोगशालाओं या बंद परिसरों से निकालकर सार्वजनिक सड़कों पर उतारा जाता है, तो उन्हें अनियमित मानवीय व्यवहार और जटिल शहरी भूगोल का सामना करना पड़ता है। कोलोन जैसे घनी आबादी और मिश्रित आवाजाही वाले यूरोपीय शहर में पैदल यात्री, साइकिल चालक, डिलीवरी वाहन और संकरी गलियां एक साझा स्थान में मिलते हैं। जहां कोई विशिष्ट घटना विवरण सार्वजनिक रूप से उपलब्ध न हो, वहां यह मान लेना तार्किक भूल होगी कि रोबोट में जानबूझकर कोई दोष था या किसी व्यक्ति ने पूर्वनियोजित अपराध किया। इसके बजाय, एक कार्यशील परिकल्पना यह बनाई जा सकती है कि टकराव तब पैदा होता है जब मशीन की पूर्वानुमान क्षमता और सड़क की वास्तविक अराजकता के बीच अंतर बढ़ जाता है।
सामान्य समाचार रिपोर्टिंग में एक बड़ी कमी यह दिखती है कि वह घटना को एक स्थिर तस्वीर की तरह दिखाती है। व्यवहार में, सड़क पर होने वाली कोई भी अप्रिय स्थिति एक श्रृंखलाबद्ध प्रक्रिया होती है। पहले रोबोट किसी बाधा, बदलती रोशनी या अप्रत्याशित मानव गतिविधि के कारण अपनी गति कम करता है या रुकता है। दूसरा चरण उस रुकावट की मानवीय व्याख्या का होता है। यदि मशीन यह नहीं बता पाती कि वह क्यों रुकी है या आगे क्या करने वाली है, तो आसपास के लोग अपने पुराने सामाजिक अनुभवों के आधार पर अनुमान लगाते हैं। तीसरा चरण प्रतिक्रिया का होता है, जिसमें कोई व्यक्ति रोबोट को धक्का दे सकता है, उसके सामने खड़ा हो सकता है या सेंसर के क्षेत्र में हस्तक्षेप कर सकता है। इस पूरी श्रृंखला को "मशीन बनाम इंसान" के लेबल में समेट देने से यह स्पष्ट नहीं हो पाता कि असफलता सेंसर की थी, यूजर इंटरफेस की थी, या सड़क के नियमों की।
स्वायत्त प्रणालियों के तीन विश्लेषणात्मक स्तंभ
सड़क पर रोबोट के व्यवहार और उस पर होने वाली मानवीय प्रतिक्रिया का विश्लेषण करने के लिए इसे तीन स्तंभों में बांटा जा सकता है। पहला स्तंभ धारणा और निर्णय तंत्र है, जो यह निर्धारित करता है कि रोबोट अपने आसपास की दुनिया को कैसे पढ़ता है। कैमरे, लिडार, अल्ट्रासोनिक सेंसर और पथ-नियोजन एल्गोरिदम मिलकर यह तय करते हैं कि सामने खड़ा व्यक्ति स्थिर है, चलने वाला है या अचानक मुड़ सकता है। यदि रोबोट का सुरक्षा मार्जिन बहुत चौड़ा है, तो वह भीड़ में बार-बार थम जाएगा। यदि वह मार्जिन बहुत संकीर्ण है, तो वह लोगों को असहज कर सकता है।
दूसरा स्तंभ सामाजिक संकेत और संवाद है। मनुष्यों के बीच सड़क या फुटपाथ पर चलने के लिए सूक्ष्म संकेत काम करते हैं, जैसे आंखों का संपर्क, कंधे या सिर का हल्का झुकाव, या चाल की लय। अधिकांश सड़क रोबोट इन संकेतों को न तो पूरी तरह समझ पाते हैं और न ही स्वाभाविक रूप से उत्पन्न कर पाते हैं। जब रोबोट बिना किसी स्पष्ट दृश्य या ध्वनि संकेत के किसी के ठीक सामने रुक जाता है, तो राहगीर को यह स्पष्ट नहीं होता कि मशीन प्रतीक्षा कर रही है या खराब हो गई है। इसी अस्पष्टता में छेड़छाड़, मजाक या खीझ की संभावना बढ़ती है।
तीसरा स्तंभ कानूनी और संस्थागत सीमाएं है। सार्वजनिक सड़क किसी एक कंपनी के परीक्षण क्षेत्र के रूप में परिभाषित नहीं होती। वहां नगरपालिका के नियम, पैदल यात्रियों के अधिकार, डेटा सुरक्षा मानदंड और नागरिक दायित्व लागू होते हैं। जब किसी रोबोट पर छेड़छाड़ या अवरोध का आरोप लगता है, तो प्रश्न यह उठता है कि क्या वह कृत्य सार्वजनिक व्यवस्था में बाधा डालने की श्रेणी में आता है, क्या संपत्ति को नुकसान पहुंचा है, या क्या रोबोट स्वयं किसी नियम का उल्लंघन कर रहा था।
टकराव का लागत फलन और छिपे कारण-कार्य संबंध
सार्वजनिक स्थान पर रोबोट के संचालन का मूल्यांकन केवल प्रति डिलीवरी या प्रति किलोमीटर की प्रत्यक्ष लागत से नहीं किया जा सकता। इसका एक व्यापक लागत फलन होता है, जिसमें तकनीकी और सामाजिक दोनों तरह की लागतें जुड़ती हैं।
- प्रत्यक्ष परिचालन लागत: हार्डवेयर रखरखाव, बैटरी या ऊर्जा खपत, रिमोट मॉनिटरिंग और सॉफ्टवेयर अपडेट से जुड़ी लागत।
- घर्षण और विलंब लागत: भीड़भाड़ या संकीर्ण स्थानों पर बार-बार रुकने से होने वाली देरी, मार्ग बदलने की अतिरिक्त दूरी और सेवा की विश्वसनीयता में गिरावट।
- सामाजिक और प्रतिष्ठा लागत: राहगीरों में चिड़चिड़ाहट, सार्वजनिक बहस में नकारात्मक छवि और स्थानीय प्रशासन के साथ नियामक तनाव।
- सुरक्षा और हस्तक्षेप लागत: छेड़छाड़ या अवरोध की स्थिति में रिमोट ऑपरेटर के हस्तक्षेप, जांच या उपकरण की मरम्मत पर आने वाला खर्च।
प्रतिस्पर्धी रिपोर्टिंग में अक्सर जो कारण-कार्य संबंध छूट जाते हैं, वे इन्हीं लागतों के आपसी प्रभाव से जुड़े हैं। पहला संबंध अति-सतर्कता और अवरोध के बीच है। जब कोई रोबोट सुरक्षा नियमों के कारण अत्यधिक सतर्क होकर संकरे रास्ते के बीचोंबीच रुक जाता है, तो वह अनजाने में दूसरों का रास्ता रोकता है। इससे उत्पन्न तात्कालिक असुविधा कई बार मानवीय हस्तक्षेप या छेड़छाड़ को जन्म देती है, जिसे बाद में केवल "शरारत" कह दिया जाता है। दूसरा संबंध अस्पष्टता और परीक्षण व्यवहार के बीच है। जब लोगों को यह नहीं पता होता कि मशीन किसी नियम से बंधी है या किसी की प्रतिक्रिया से रुक जाएगी, तो कुछ लोग उसकी सीमाओं को परखने के लिए उसके सामने आते हैं या उसे छूते हैं।
तीसरा संबंध निगरानी संवेदनशीलता और गोपनीयता से जुड़ा है। सड़क पर चलने वाले रोबोट में लगे कैमरे और सेंसर आसपास के लोगों को यह आभास दिला सकते हैं कि उनकी गतिविधि रिकॉर्ड की जा रही है। यदि इस संवेदनशीलता को पारदर्शी संचार और स्पष्ट नियमों से नहीं संभाला जाता, तो सार्वजनिक स्थान में अविश्वास बढ़ सकता है, जो मशीन के प्रति आक्रामक या अवज्ञापूर्ण व्यवहार का रूप ले सकता है।
व्यवस्थित जांच और संचालन की कार्यप्रणाली
जब सड़क पर रोबोट से जुड़ी छेड़छाड़ या विवाद की स्थिति सामने आती है, तो संचालन टीम और विश्लेषकों को भावनात्मक प्रतिक्रिया के बजाय चरणबद्ध जांच अपनानी चाहिए।
- टेलीमेट्री और घटना समयरेखा का पुनर्निर्माण: रोबोट के सेंसर लॉग, गति परिवर्तन, अवरोध पहचान और रिमोट हस्तक्षेप के समय को क्रमानुसार दर्ज करें ताकि यह स्पष्ट हो सके कि हस्तक्षेप से पहले मशीन क्या कर रही थी।
- पर्यावरणीय संदर्भ का आकलन: सड़क की चौड़ाई, पैदल यात्रियों का घनत्व, निर्माण कार्य, मौसम और प्रकाश की स्थिति को दर्ज करें ताकि यह समझा जा सके कि स्थानिक दबाव कितना था।
- मानवीय संकेत और इंटरफेस की समीक्षा: यह जांचें कि क्या रोबोट ने अपनी अगली संभावित चाल या स्थिति का कोई स्पष्ट दृश्य या ध्वनि संकेत दिया था, या राहगीर को स्थिति का अनुमान लगाना पड़ा।
- व्यवहार का वर्गीकरण: संभावित मानवीय क्रिया को आकस्मिक स्पर्श, जिज्ञासाजनित प्रयोग, मार्ग संघर्ष या जानबूझकर की गई बाधा के रूप में अलग-अलग परखें।
- नीति और तकनीकी सुधार का निर्धारण: यदि विश्लेषण से संकेत मिले कि डिजाइन या मार्ग चयन में कमी थी, तो एल्गोरिदम या रूटिंग नियम बदलें; यदि स्पष्ट रूप से नियम उल्लंघन या नुकसान पाया जाए, तो स्थापित कानूनी प्रक्रिया के माध्यम से आगे बढ़ें।
यह कार्यप्रणाली व्यावहारिक रूप से उपयोगी है, लेकिन इसकी अपनी सीमाएं भी हैं। सार्वजनिक सड़कों पर हर घटना का पूर्ण वीडियो या सेंसर साक्ष्य उपलब्ध होना आवश्यक नहीं है, और गोपनीयता नियमों के कारण कुछ डेटा सीमित हो सकता है। इसके अलावा, मानवीय इरादे का सौ प्रतिशत सटीक अनुमान केवल बाहर से देखकर नहीं लगाया जा सकता। इसलिए किसी भी निष्कर्ष को संभाव्यता और साक्ष्य की सीमा के भीतर ही रखा जाना चाहिए।
रणनीतिक सिफारिश
शहरी सड़कों पर रोबोट संचालन को टिकाऊ बनाने के लिए कंपनियों और नगर नियोजकों को "मशीन बनाम इंसान" की बहस से आगे बढ़कर स्पष्ट इरादा-संकेत और चयनित मार्ग संचालन को प्राथमिकता देनी चाहिए। रोबोट को केवल बाधा से बचने के बजाय यह स्पष्ट संकेत देने में सक्षम बनाया जाना चाहिए कि वह कब प्रतीक्षा कर रहा है, किस दिशा में जाने का इरादा रखता है और कब किसी व्यक्ति को पहले गुजरने का अवसर दे रहा है। साथ ही, अत्यधिक संकीर्ण या अत्यधिक भीड़भाड़ वाले समय और स्थानों पर स्वायत्त आवाजाही को सीमित या नियंत्रित रखना चाहिए, ताकि मशीन की सुरक्षा-प्रेरित धीमी गति राहगीरों के लिए अवरोध न बने। जो प्रणाली सड़क पर अपनी स्थिति और इरादे को सबसे स्पष्ट रूप से संप्रेषित करेगी और भौतिक स्थान का सम्मान करेगी, वही शहरी वातावरण में सबसे कम घर्षण के साथ टिक पाएगी।